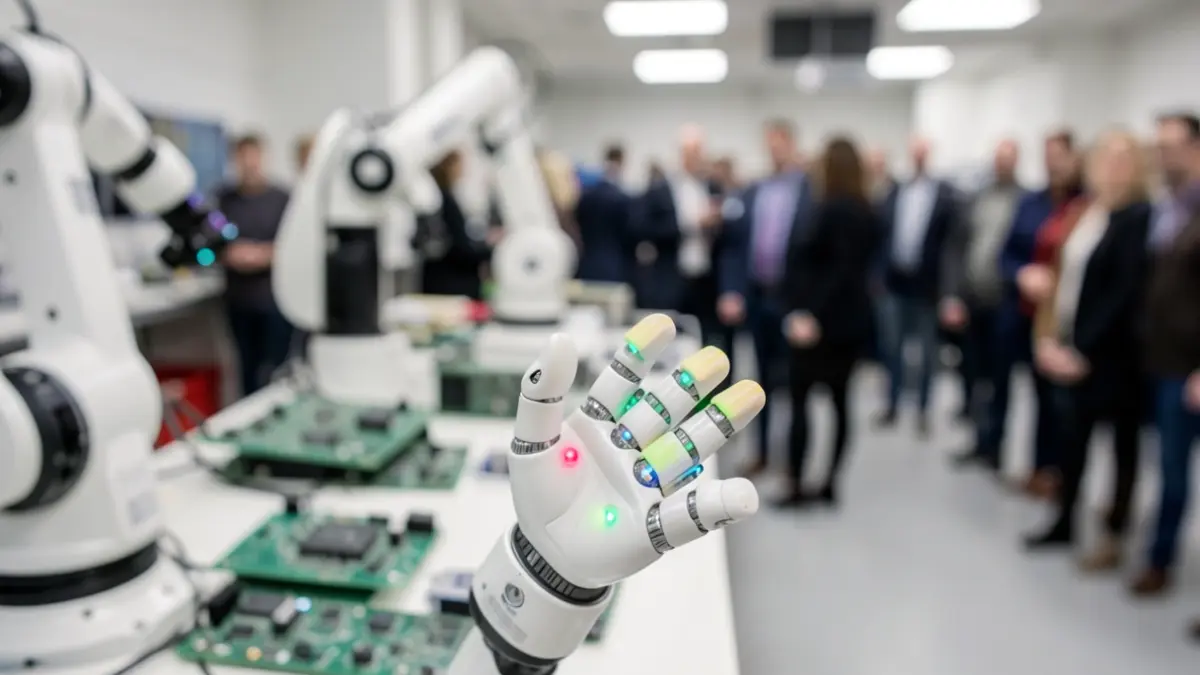
Recruté en 2025 au sein du Laboratoire d’informatique, de robotique et de microélectronique de Montpellier (LIRMM – CNRS / Université de Montpellier), Youcan Yan développe des approches novatrices pour conférer aux robots un sens essentiel : le toucher.
Ses travaux se concentrent sur la conception de capteurs tactiles souples, s'inspirant de la peau humaine, ainsi que sur le développement d'algorithmes permettant aux robots de mieux appréhender leur environnement physique et d'y interagir.
En alliant la conception matérielle, la détection tactile et l'apprentissage automatique, ses recherches ambitionnent d'accroître la dextérité des robots et leur capacité à accomplir des tâches de manipulation complexes.
Cette mise en lumière par le CNRS souligne les avancées du LIRMM en robotique tactile et l'importance des enjeux scientifiques liés à la création de robots capables d'interactions plus fines avec le monde environnant.